Lecture 03已完成的基准运行
已完成的基准运行
按问题继续
像素连通域、正负点/框提示、局部/整体多义性
已完成的基准运行
以下是本轮本地独立 Python 进程的实际标准输出,云端执行另行记录。
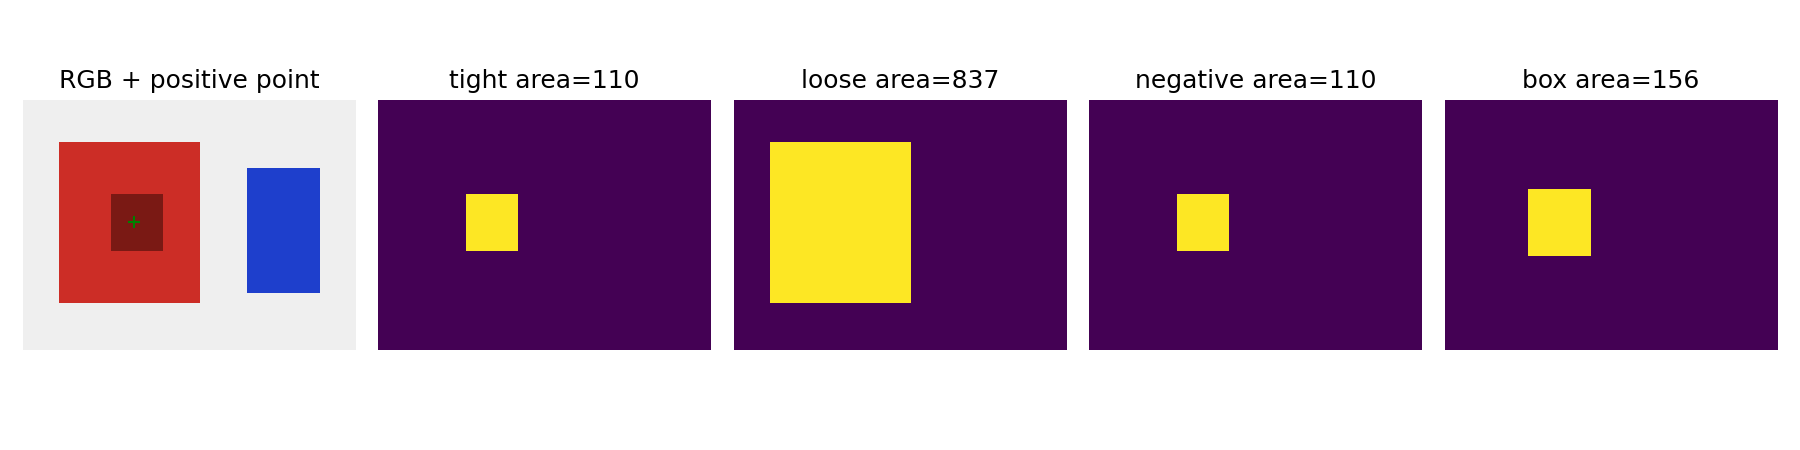
{'tight': 110, 'loose': 837, 'negative': 110, 'box': 156}
negative removes similar outer-shell pixels; box clips, neither proves learned object semantics
紧容差只保留内部 110 像素;宽容差合并到 837 像素外壳。负点回到 110,框则保留框内相连部分。这说明提示与算法假设共同决定输出,框还可能截断对象。
SAM 把图像与提示分别编码,由 mask decoder 预测多个候选和质量分数;不是这段颜色规则。真实模型使用流程见 官方 SAM predictor。本次没有执行 SAM checkpoint。比较算法时固定这张图与提示,保存返回 mask,不把任意一个包含正点的 mask 都叫正确答案。下一步只把正点移到蓝色物体,解释颜色阈值是否还足够;与 LAB 11 像素预测 对照:模型类别预测和使用者选择对象是两个问题。