Lecture 03蓝杯是参照物,目标是它左边的杯子
蓝杯是参照物,目标是它左边的杯子
按问题继续
目标/参照/关系、受控图像干预、短语区域学习、分割提示及连接器
学习路径: 一句话指向哪个对象
从P63 语言定位读到P64 视觉向量接口:语言既可以指定一个区域,也可以要求模型根据图像回答,但两者需要不同输出。
先用“蓝杯左边的杯子”分清目标、参照物和关系,再读GLIP的定位学习与原始LLaVA的两阶段连接。LAB 15是本册附属规则练习,能从像素和坐标逐步核对,不冒充预训练grounding推理。
读完应能指出错误发生在哪个接口:对象选错、区域读错,还是视觉向量未被语言模型正确使用。SAM与其他连接器按回链深入,attention内部不作为本册前置。
蓝杯是参照物,目标是它左边的杯子
cup left of blue cup 分为目标类别cup、参照物blue cup、关系left-of。左红杯框为[15,19,50,58]、中心x=32.5;右蓝杯为[109,19,144,58]、中心x=126.5;书为[60,65,90,80]。采用半开边界框,关系定义为中心x严格小于,且目标不能是参照物本身。
先找唯一蓝杯,再筛其他cup:红杯满足32.5<126.5;书虽在左但类别不符。蓝杯缺失、多义或没有唯一目标时返回无唯一目标,不用参照杯顶替。若改成“整个框都在左侧”,需另用边界比较;关系语义要先固定。完整坐标算例。
输入变化确实经过像素
LAB 15 从RGB颜色阈值和连通域提框,再执行关系规则。它读取了图像,但不是预训练神经grounding。已有2026-09-22结果如下,本轮未重跑。
| 条件 | 问句 | 目标 |
|---|---|---|
| 左红右蓝 | 蓝杯左边的杯子 | 左红 |
| 遮住左目标 | 同上 | 无唯一可见目标 |
| 只交换红蓝像素 | 同上 | 无目标,蓝参照物在最左 |
| 同一交换图改关系 | 蓝杯右边的杯子 | 右红 |
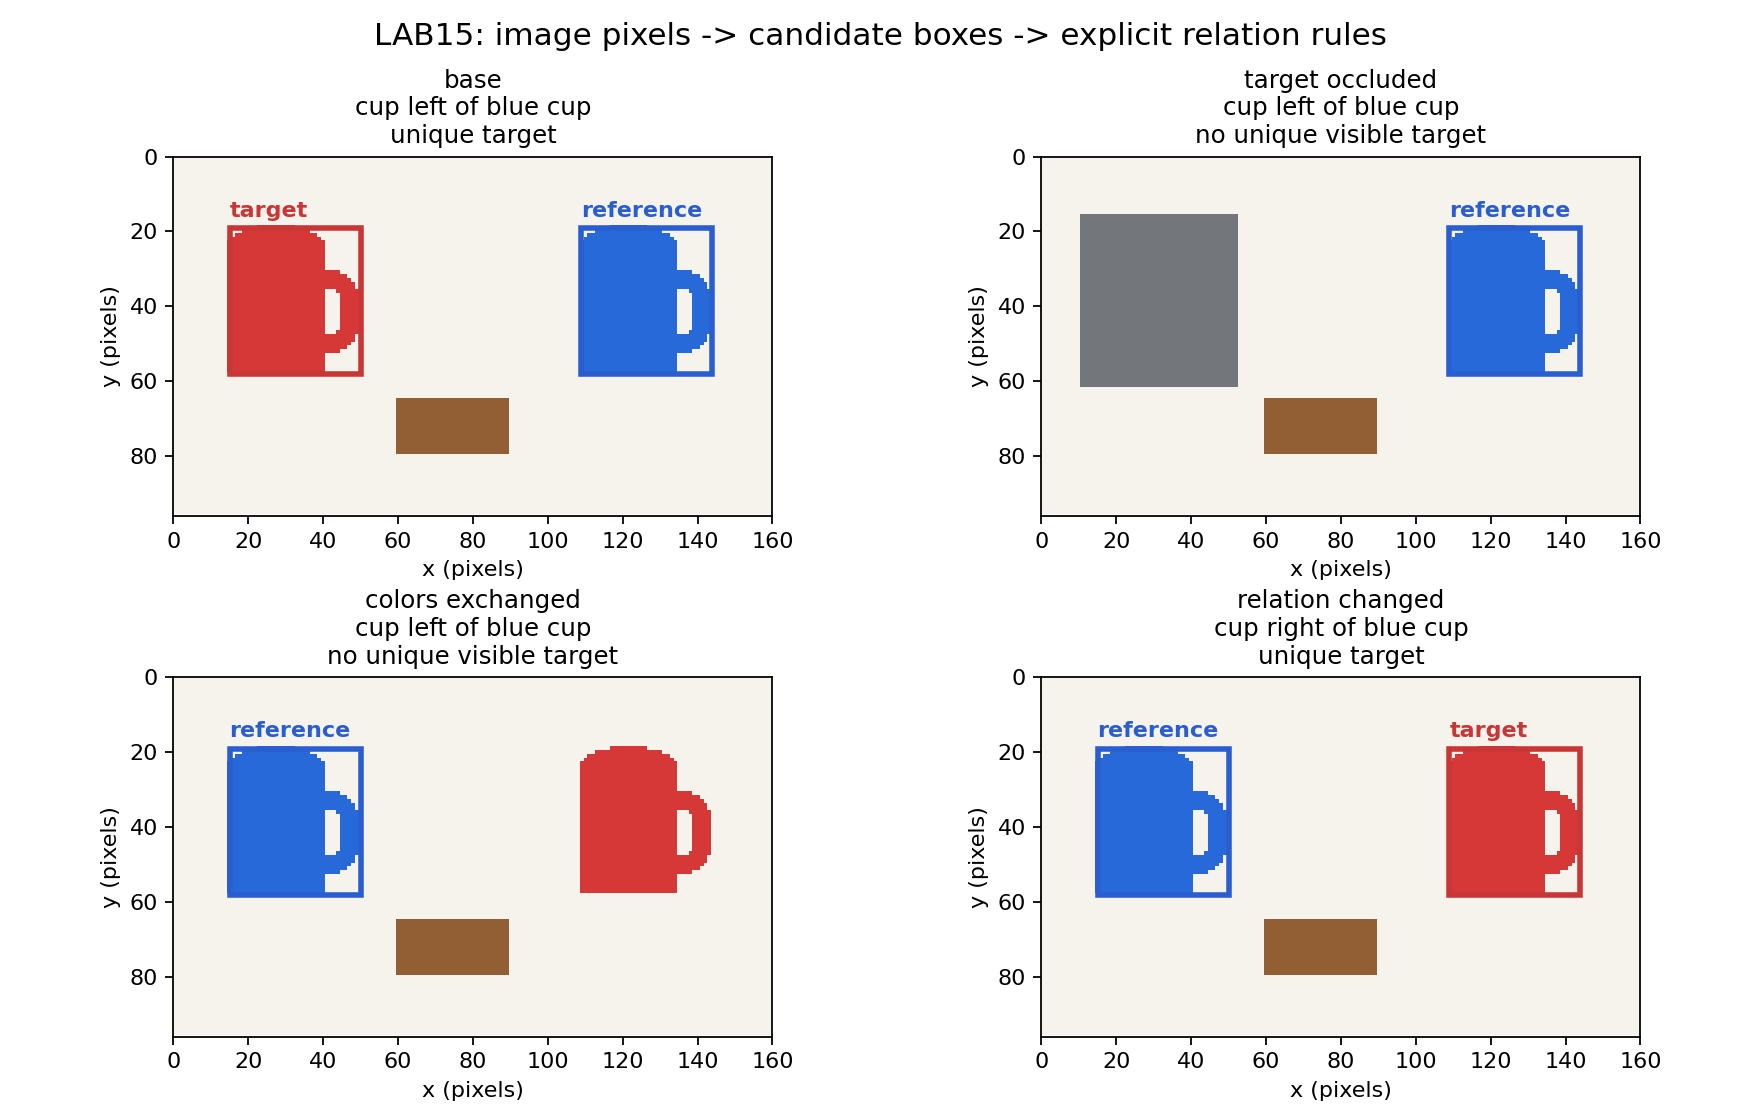
代码断言干预区域外像素不变并保存差分。旧关键词规则错选蓝杯保留为失败;颜色规则只适用于有限场景,不能扩大为任意杯子识别。干预、代码与证据身份。